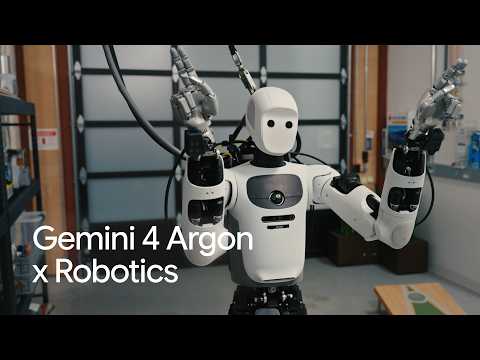
 📺 Teaching a humanoid robot to play cornhole with Gemini 4 Argon
Gemini 4でヒューマノイドロボットのコーンホール投球に挑戦
▼
この動画を紹介した Google DeepMind の最新動画も、紹介付きで読めます。
📄 このページの紹介文は AI が独自に生成したものであり、著作権をはじめとする他者の権利(商標権・名誉権・プライバシー等)を侵害しないよう配慮しています。動画の著作権は各作成者に帰属します。